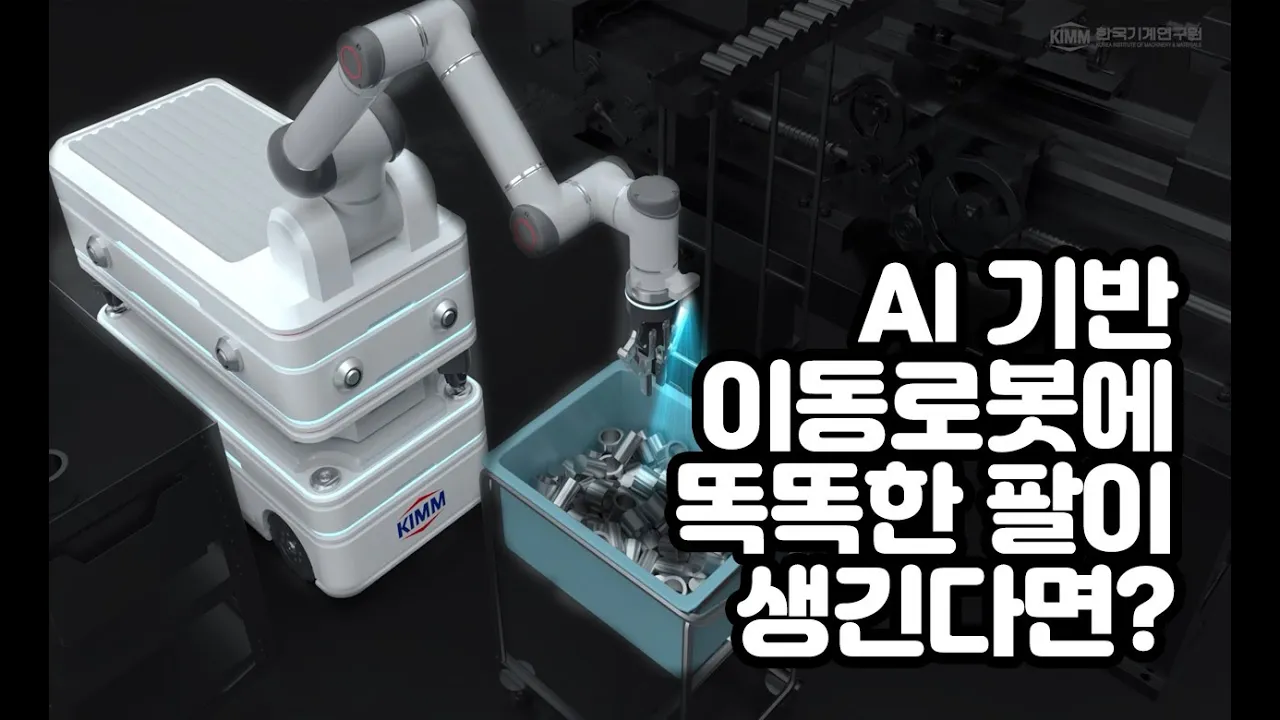
AI 기반 이동로봇에 똑똑한 팔이 생긴다면? - 인공지능기계연구실 김정중 박사 【Science Slam D】
로봇이라는 단어를 들으면 많은 이들이 영화나 소설 속의 강력하고 지능적인 존재를 떠올리곤 합니다. 하지만 현실의 로봇은 특정 목적을 위해 정교하게 설계된 공학적 결과물로 존재하며, 현재 물류와 공정 자동화 분야에서 괄목할 만한 성과를 내고 있습니다. 대표적인 예로 수백 대의 로봇이 창고를 누비며 물건을 나르는 물류 시스템이나, 정밀한 기계 제어를 통해 생산 효율을 높이는 산업용 로봇들이 우리 산업 현장의 근간을 지탱하고 있습니다. 최근 로봇 공학계의 주요 관심사 중 하나는 중소 제조 현장에 적합한 시스템을 구축하는 것입니다. 실제 제조 현장의 목소리를 들어보면 단순하고 반복적인 업무를 대신해 줄 로봇에 대한 수요가 매우 높습니다. 그러나 기존의 로봇 기술로는 좁은 통로와 수많은 장애물, 그리고 무작위로 놓인 물체를 다루는 비정형 작업을 수행하기에 한계가 있었습니다. 이러한 문제를 해결하기 위해 이동형 플랫폼에 똑똑한 로봇 팔을 결합한 인공지능 기반의 모바일 매니퓰레이션 시스템이 개발되었습니다. 이상적인 로봇의 형태는 인간과 닮은 모습이겠지만, 실제 개발 과정에서는 무게와 비용, 배터리 효율 등 수많은 기술적 제약을 고려해야 합니다. 부품이 많아질수록 로봇은 무거워지고 안정성은 떨어지며, 전력 소모가 극심해져 구동 시간에 한계가 생기기 때문입니다. 따라서 연구진은 실용성에 초점을 맞추어 전방향 플랫폼에 로봇 팔이 장착된 형태를 선택했습니다. 여기에 탑재된 인공지능은 카메라를 통해 물체의 위치를 정확히 파악하고, 연산 능력의 한계를 극복하며 좁은 공간에서도 효율적으로 작업을 수행합니다. 로봇 개발의 효율성을 높이기 위해 연구진은 두 가지 핵심 전략을 취했습니다. 첫째는 실제 공장과 동일한 규격의 테스트 환경을 실험실 내에 구축하여 검증을 반복하는 것입니다. 이는 시뮬레이션만으로는 파악하기 어려운 하드웨어 통합 문제를 조기에 해결하는 데 기여했습니다. 둘째는 하드웨어와 소프트웨어를 독립적인 요소로 구성하는 모듈화입니다. 주행 모듈, 로봇 팔, 센서 등을 각각 별도로 관리함으로써 작업의 특성에 따라 로봇을 자유롭게 변형하고 결합할 수 있는 유연성을 확보하였습니다. 새롭게 개발된 전방향 플랫폼은 일반적인 두 바퀴 로봇과 달리 대각선 이동이 가능하여 좁은 현장에서도 제약 없이 움직일 수 있습니다. 로봇 팔에 달린 카메라는 인공지능을 통해 물체를 인식하고 정교하게 조작하는 능력을 보여줍니다. 비록 실제 현장에 완벽하게 적용되기까지는 아직 추가적인 연구가 필요하지만, 앞으로의 로봇은 사람의 의도를 파악하고 여러 대의 로봇이 서로 협력하여 복잡한 임무를 수행하는 수준까지 발전할 것입니다. 이러한 기술적 진보는 인간과 로봇이 공존하는 미래를 앞당기는 밑거름이 될 것입니다.